一、套位偏差从哪里来
小孔套位加工的难度,集中在三个偏差来源:
第一是定位基准的识别误差。 产品孔位密集且孔径细小(最小可达 0.3mm),人工对位套切依靠目视与手感,精度通常只能做到 ±0.2mm 量级。
第二是送料系统的累积误差。 伺服系统在长时间连续运行后会产生累积漂移,走料长度出现微小偏差,反映到孔位上就是位置偏移。
第三是机械间隙与压力波动。 模切头在往复运动中的机械间隙、以及压合压力的漂移,都会造成孔位与外形之间的相对位移。
二、CCD 视觉对位的作用机理
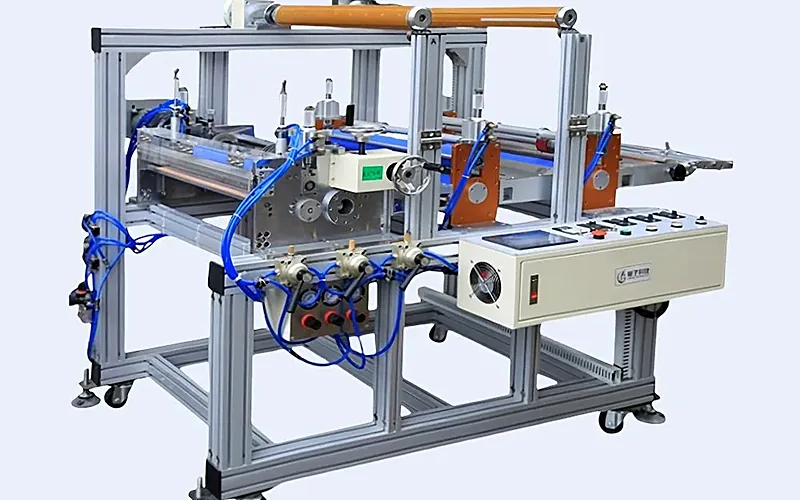
量子科技 D 系列高速小孔套位机采用「数字孔定位嵌套 + CCD 视觉对位」双系统叠加:
- 模切前自动识别套位标记:CCD 相机读取材料上的套位标记,由 PLC 程序完成定位嵌合,避免因定位偏差造成模切头位移或模切偏移;
- 高速运动算法补偿:结合送料系统的实时位置反馈,对定位结果进行动态补偿,把伺服累积误差压在精度窗口内;
- 参数化配方:套位参数可存储、可调用,换型时直接调出对应配方,把「重新摸索」变成「调出配方」。
这套组合把套位偏差稳定控制在 ±0.05mm 以内,量产良率较传统机型可提升 10%-20%。
三、为什么精度要在前端压住
孔位偏差通常要到下游装配环节才表现为装配不良,此时整批产品已经完成模切,返工成本极高。因此在打样阶段就与客户共同固化孔位基准与参数,把质量风险尽量前移消化,是控制批量报废风险的关键。
四、台面选择
D 系列提供 350×350mm、500×500mm、630×650mm、830×850mm 四档模板面积。摄像头模组支架、汽车电子大尺寸屏蔽件等大幅面产品,建议直接选 D650 / D850,一次装夹完成全幅面套位,避免多工序带来的二次定位误差。